สินค้า
สายหุ่นยนต์ ผู้ผลิต
บทนำที่ครอบคลุมเกี่ยวกับสายเคเบิลหุ่นยนต์
I. คำจำกัดความและคุณลักษณะหลัก
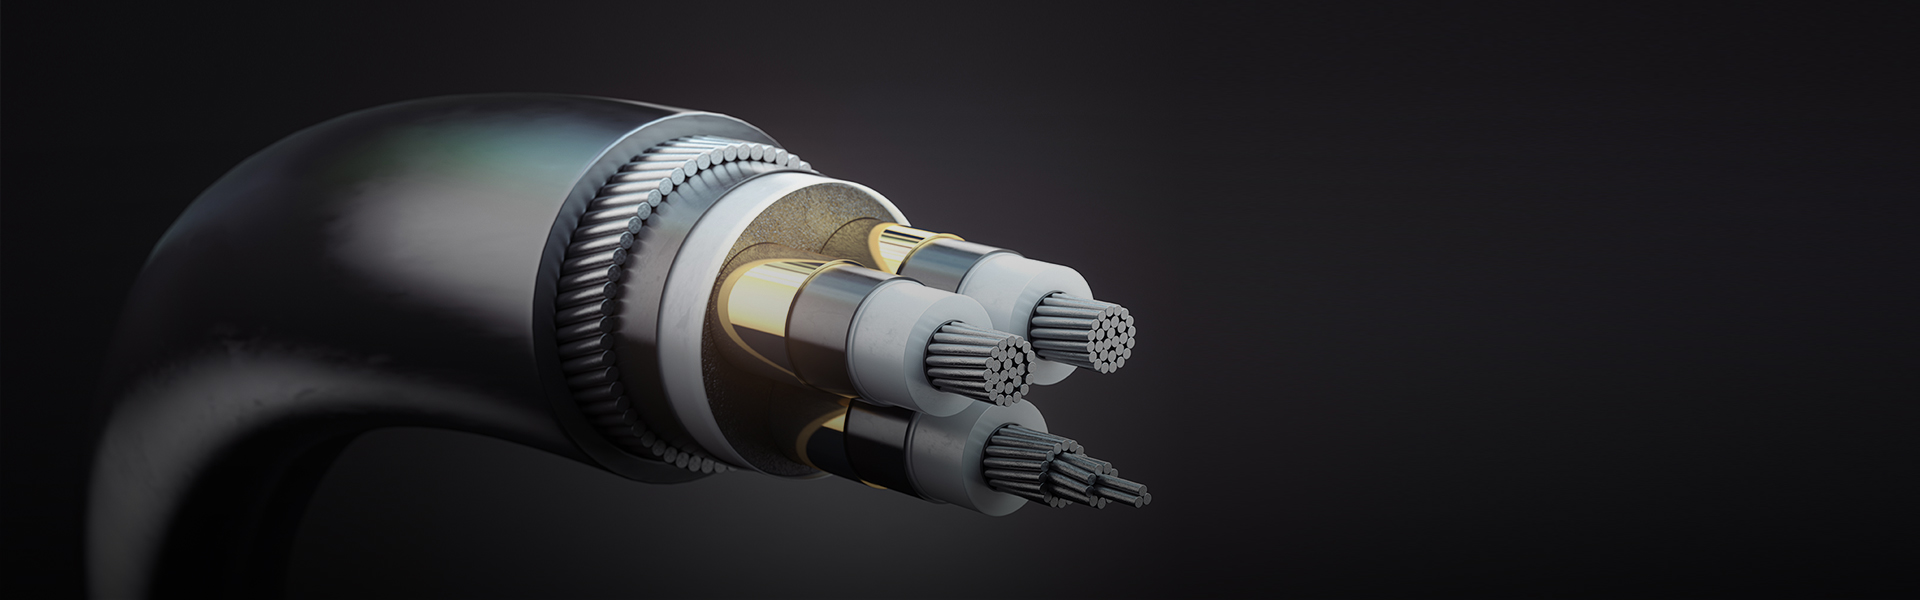
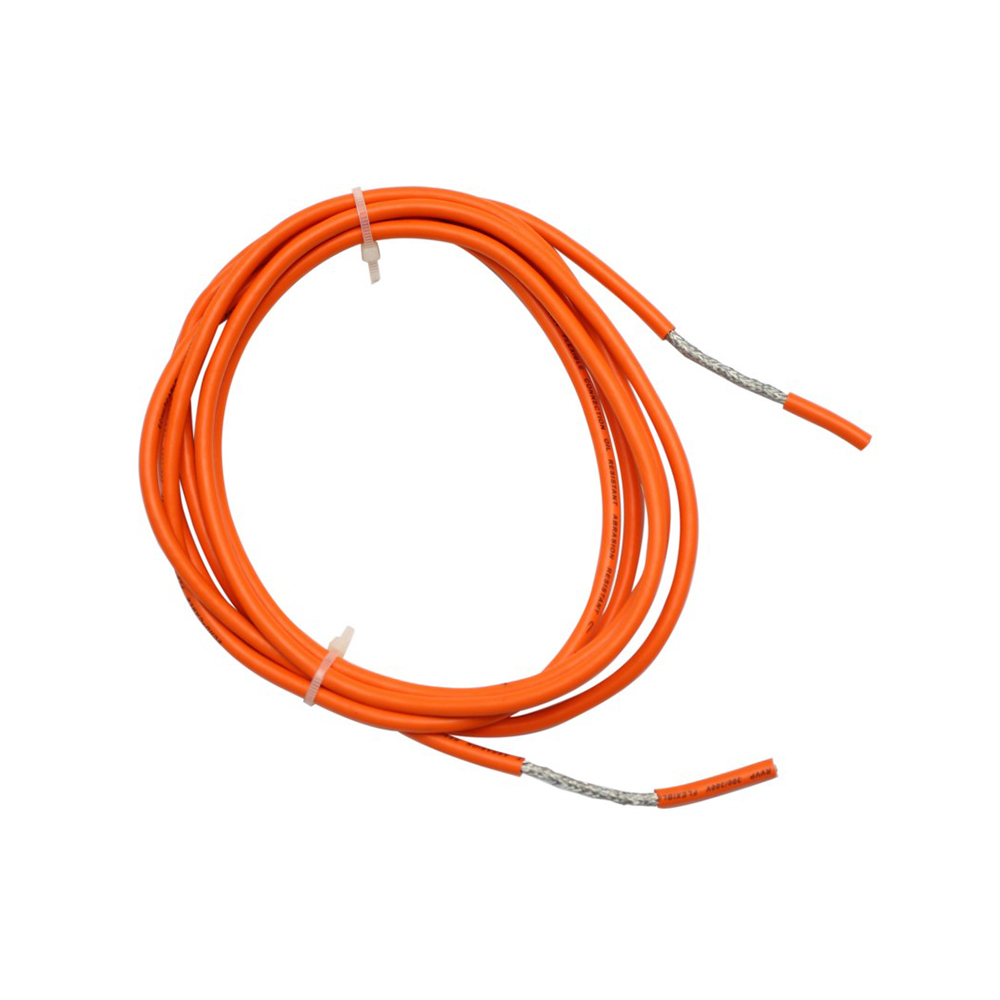
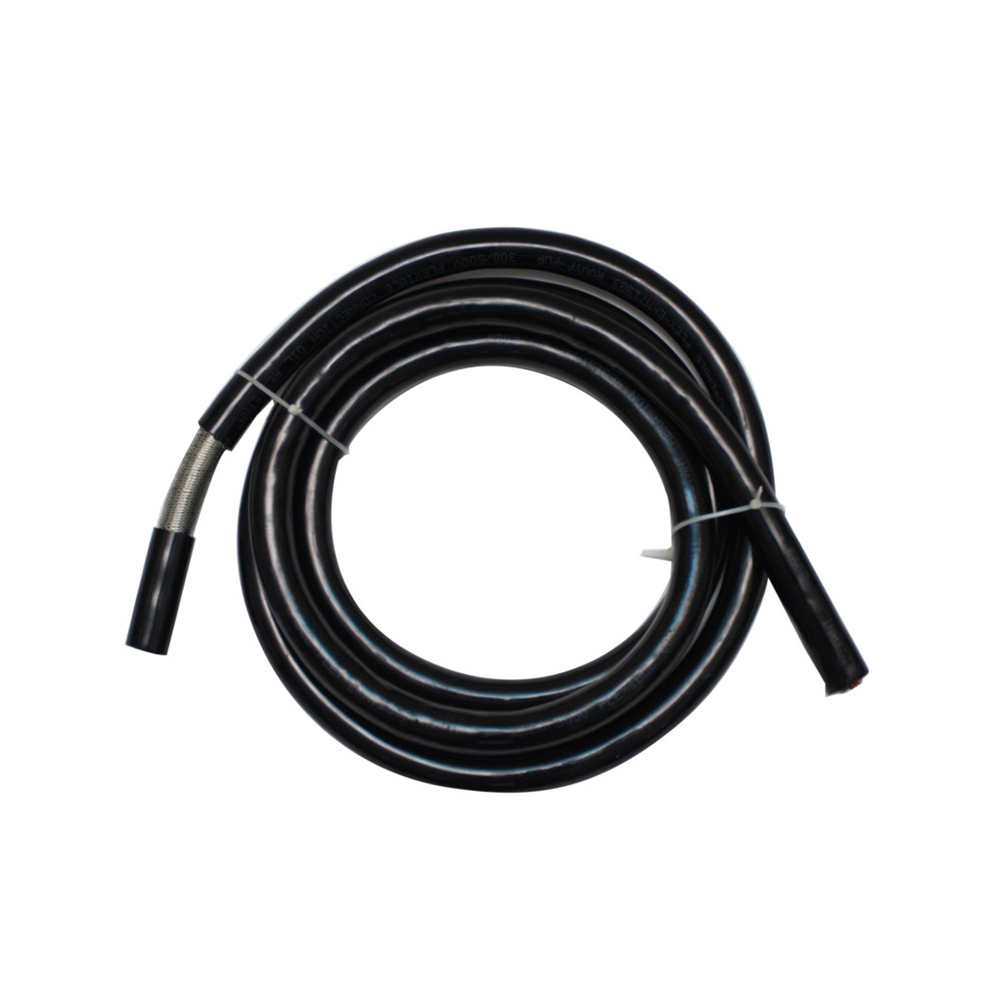
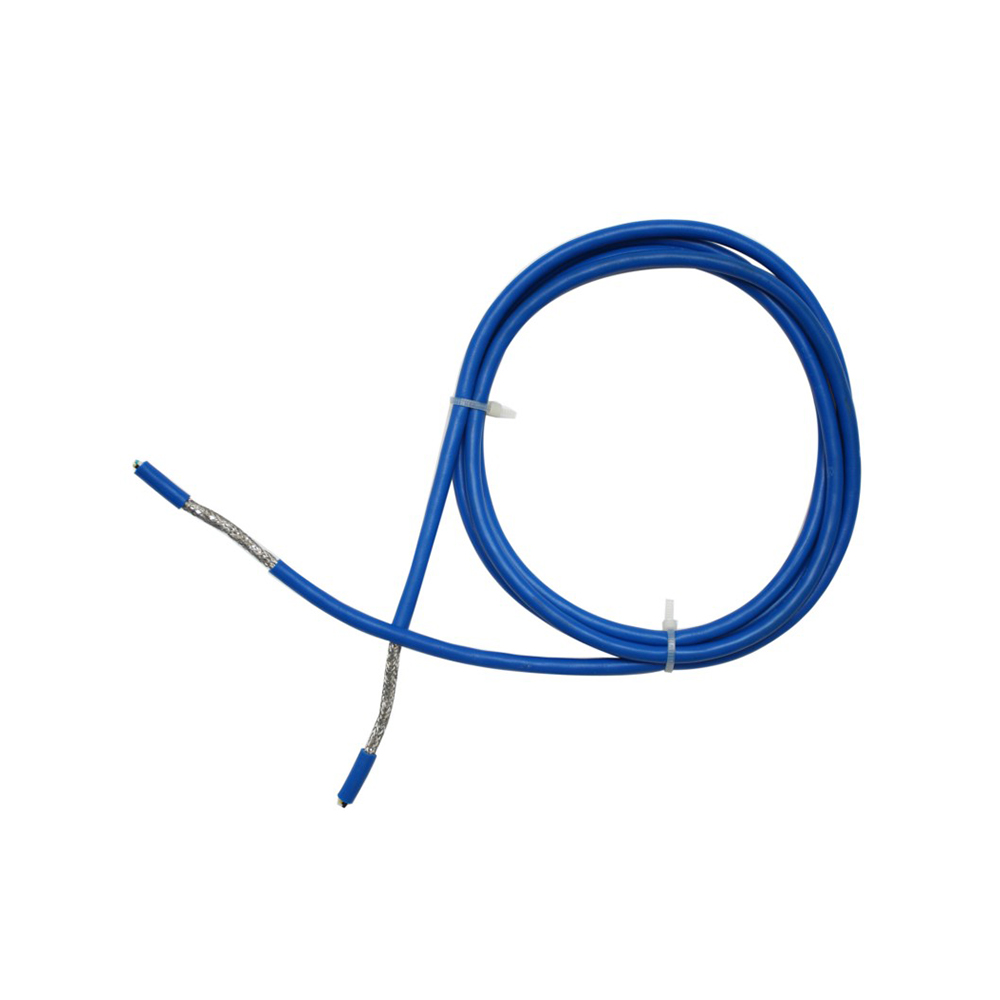
สายเคเบิลหุ่นยนต์เป็นสายเคเบิลพิเศษที่มีความยืดหยุ่นสูงซึ่งออกแบบมาเป็นพิเศษสำหรับหุ่นยนต์อุตสาหกรรม แขนกล และอุปกรณ์อัตโนมัติที่มีไดนามิกสูง พวกเขาจำเป็นต้องส่งพลังงาน สัญญาณ และข้อมูลอย่างเสถียรภายใต้การโค้งงอ บิด การเคลื่อนไหว และความเค้นเชิงกลที่ซับซ้อนบ่อยครั้ง ซึ่งทำหน้าที่เป็น "เส้นประสาทและหลอดเลือด" ของระบบการเคลื่อนไหวของหุ่นยนต์
คุณสมบัติหลัก:
ความยืดหยุ่นแบบไดนามิกสูง: สามารถทนทานต่อการบิดงอและการบิดตัวนับล้านครั้ง (เช่น ±180°/m ถึง ±720°/m twist)
การต้านทานความเครียดหลายรูปแบบพร้อมกัน: สามารถรับแรงดึง การบีบอัด การบิด การสั่นสะเทือน และแรงกดด้านข้างได้ในเวลาเดียวกัน
ความสามารถในการส่งสัญญาณแบบรวม: มักจะรวมสายไฟ สายควบคุม สายสัญญาณตอบรับ (ตัวเข้ารหัส) สายบัส (เช่น EtherCAT) และเส้นทางอากาศ/เส้นใยแสง
ความทนทานต่อสิ่งแวดล้อมสูง: ทนทานต่อน้ำมัน สารหล่อเย็น การเสียดสี และอุณหภูมิสูง/ต่ำ (เช่น -40°C ถึง 125°C)
ครั้งที่สอง ประเภทหลักและสถานการณ์การใช้งาน
จำแนกตามประเภทการเคลื่อนไหว:
สายโซ่ลาก: ใช้สำหรับการเคลื่อนที่แบบลูกสูบเชิงเส้น เช่น หุ่นยนต์สไลด์เชิงเส้น และเครื่องมือควบคุมโครงสำหรับตั้งสิ่งของ
สายเคเบิลบิด: ใช้สำหรับข้อต่อแบบหมุน เช่น ข้อต่อแขนหุ่นยนต์และโต๊ะทำงานแบบหมุน
สายเคเบิลคอมโพสิตโมชั่น: สามารถทนต่อทั้งการโค้งงอและการบิดตัว ใช้สำหรับหุ่นยนต์ SCARA และหุ่นยนต์แบบหลายข้อต่อ
การจำแนกประเภทตามการบูรณาการฟังก์ชัน:
สายไฟ: จ่ายไฟให้กับเซอร์โวมอเตอร์
สายเคเบิลป้อนกลับและสัญญาณ: เชื่อมต่อตัวเข้ารหัสและเซ็นเซอร์เพื่อส่งสัญญาณแรงดันต่ำ
สายเคเบิลบัส: ใช้สำหรับการสื่อสารอีเทอร์เน็ตแบบเรียลไทม์ (เช่น EtherCAT และ PROFINET)
สายเคเบิลแบบไฮบริด: รวมกำลัง สัญญาณ ทางเดินอากาศ หรือไฟเบอร์ออปติกไว้ในสายเคเบิลเส้นเดียวเพื่อลดพื้นที่ในการเดินสาย
พื้นที่ใช้งานทั่วไป:
หุ่นยนต์อุตสาหกรรม: สายการผลิตการเชื่อม การพ่นสี การจัดการ และการประกอบยานยนต์
อุปกรณ์อัตโนมัติ: นิตยสารเครื่องมือเครื่อง CNC, ยานพาหนะนำทางอัตโนมัติ (AGV) และระบบขนถ่ายวัสดุ
อุปกรณ์ที่มีความแม่นยำ: หุ่นยนต์ขนถ่ายเวเฟอร์เซมิคอนดักเตอร์และอุปกรณ์อัตโนมัติทางการแพทย์
การตรวจสอบและการวัด: ระบบตรวจสอบด้วยภาพที่ติดตั้งกับหุ่นยนต์และหัววัดทดสอบ
III. การควบคุมกระบวนการผลิตที่สำคัญ
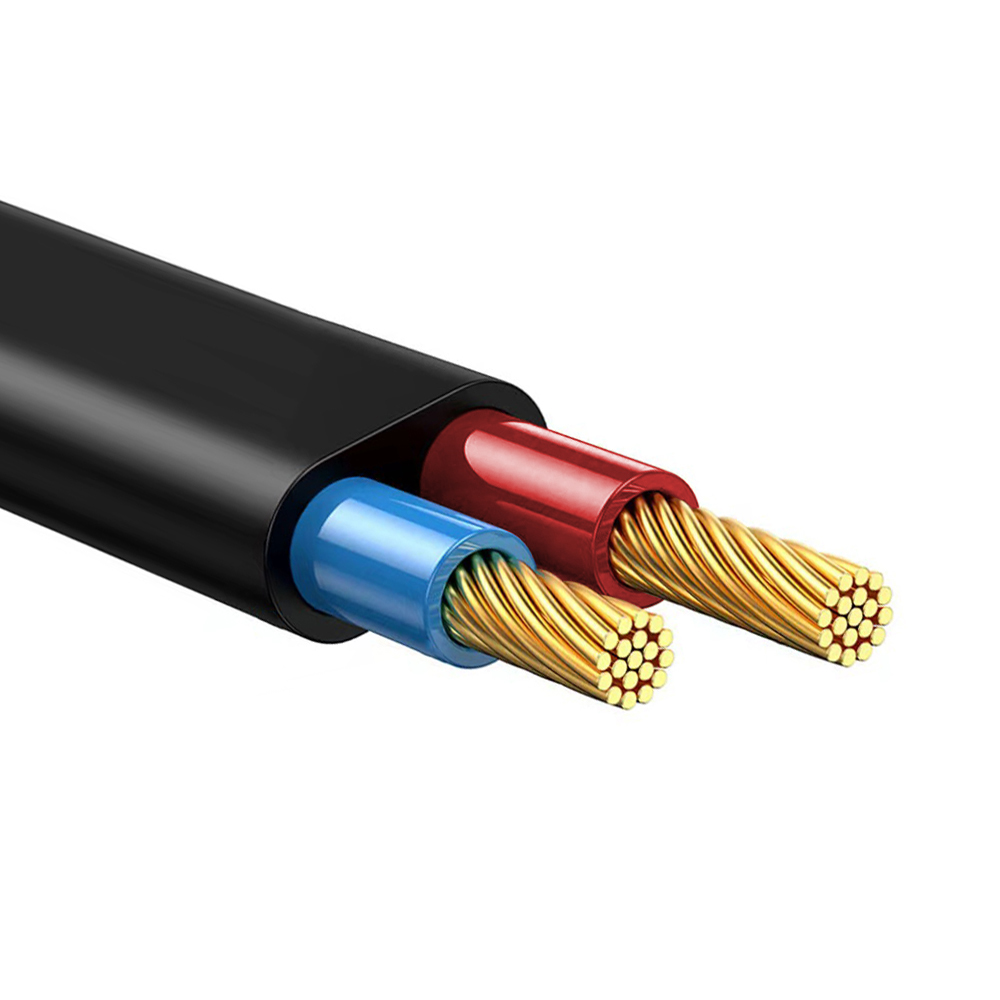
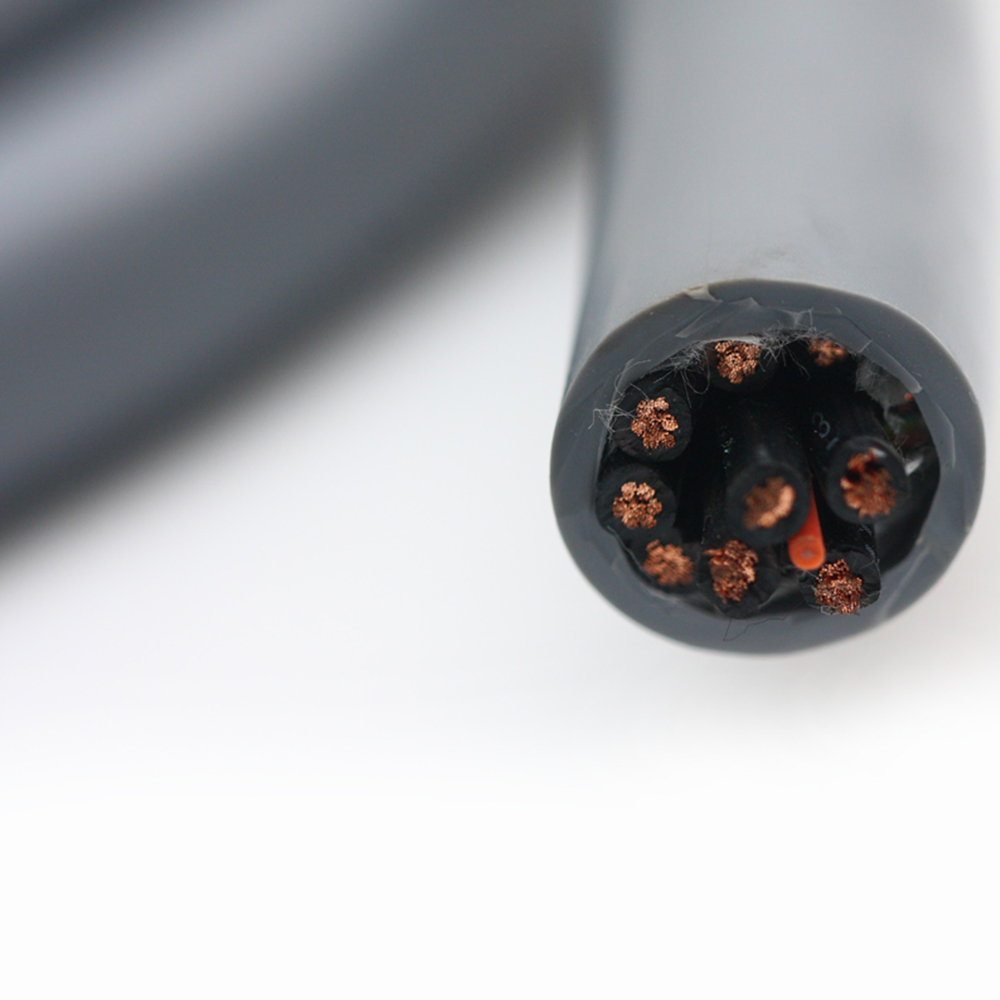
โครงสร้างตัวนำ: ใช้ลวดทองแดงไร้ออกซิเจนชนิดละเอียดพิเศษ (เช่น 0.08 มม.) ในการตีเกลียวแบบมัดเป็นชั้น รวมกับระยะพิทช์และทิศทางพิเศษเพื่อปรับการกระจายความเค้นแบบไดนามิกให้เหมาะสม
วัสดุฉนวน: เลือกวัสดุที่มีความแข็งแรงสูงและมีความยืดหยุ่นสูง (เช่น PVC พิเศษ TPE หรือ PUR) เพื่อให้แน่ใจว่าชั้นฉนวนจะไม่แตกร้าวภายใต้การเปลี่ยนรูปซ้ำๆ
การพันสายไฟหลักและการป้องกัน: ใช้โครงสร้างคู่บิดเกลียว/สตาร์ควอดที่ได้รับการปรับให้เหมาะสม รวมกับชีลด์ถักลวดทองแดงชุบดีบุก (ครอบคลุม ≥85%) หรือชีลด์อลูมิเนียมฟอยล์เพื่อป้องกันสัญญาณรบกวนและการรบกวนทางแม่เหล็กไฟฟ้า
การออกแบบแรงดึงและแรงบิด: เส้นใยเคฟล่าร์ในตัวหรือชั้นถักด้วยเส้นใยสังเคราะห์ประสิทธิภาพสูงทำหน้าที่เป็นองค์ประกอบรับน้ำหนักเพื่อดูดซับความเค้นเชิงกลและปกป้องตัวนำ
กระบวนการเปลือก: โพลียูรีเทน (PUR) ทนต่อการสึกหรอสูงทนน้ำมันอัดขึ้นรูป หรือเปลือกนอกอีลาสโตเมอร์ชนิดพิเศษ มักออกแบบให้มีพื้นผิวที่มีแรงเสียดทานต่ำหรือมีรหัสสีบนพื้นผิว
IV. ข้อดีหลักโดยละเอียด
อายุการใช้งานที่ยาวนานขึ้น: รัศมีการโค้งงอและมุมการบิดต่ำกว่าที่กำหนด อายุการใช้งานแบบไดนามิกสามารถเข้าถึง 5 ล้านถึง 10 ล้านรอบ ซึ่งช่วยลดเวลาหยุดทำงานและความถี่ในการเปลี่ยนได้อย่างมาก
การส่งสัญญาณที่มีความเสถียรสูง: การป้องกันที่ปรับให้เหมาะสมและการออกแบบคู่บิดทำให้มั่นใจได้ว่าสัญญาณควบคุม การตอบรับของตัวเข้ารหัส และการสื่อสารบัสจะไม่ถูกรบกวน โดยมีอัตราข้อผิดพลาดต่ำในระหว่างการเคลื่อนไหวอย่างต่อเนื่อง
ประหยัดพื้นที่และบูรณาการ: สายเคเบิลไฮบริดรวมสายเคเบิลอเนกประสงค์หลายสายไว้ในสายเดียว ช่วยลดพื้นที่การเดินสายภายในของหุ่นยนต์ ลดน้ำหนักโดยรวม และเพิ่มประสิทธิภาพการเคลื่อนไหว
ความน่าเชื่อถือสูงลดต้นทุนการบำรุงรักษา: การออกแบบที่แข็งแกร่งช่วยลดเวลาหยุดทำงานที่ไม่คาดคิดอันเกิดจากการขาดของสายเคเบิลหรือสัญญาณรบกวน ลดต้นทุนการบำรุงรักษาและการสูญเสียการผลิต
ความปลอดภัยและความทนทาน: คุณสมบัติหน่วงการติดไฟ ทนน้ำมัน และทนต่อการกัดกร่อนของสารเคมี ปรับให้เข้ากับสภาพแวดล้อมทางอุตสาหกรรมที่รุนแรง ทำให้มั่นใจได้ว่าอุปกรณ์จะทำงานได้อย่างปลอดภัยในระยะยาว
สรุป
สายเคเบิลหุ่นยนต์เป็นรากฐานสำหรับการทำงานที่เชื่อถือได้และแม่นยำสูงของหุ่นยนต์ แกนทางเทคโนโลยีของพวกเขาอยู่ที่การบูรณาการเชิงลึกของวัสดุศาสตร์ กลศาสตร์โครงสร้าง และการออกแบบทางไฟฟ้า เพื่อแก้ปัญหาความท้าทายด้านความทนทานและความสมบูรณ์ของสัญญาณภายใต้ความเครียดทางกลที่มีไดนามิกสูง